| 简短说明 | |
|---|---|
|
文件:
\examples\Processing\Geometry\TapGeometrySorting\TapSorting_2X_1Y.va |
 |
|
默认平台: mE5-MA-VCL |
|
|
简要说明 Camera Link Tap 排序 |
|
Tap 是相机传感器上的几何区域。一帧图像的像素按顺序从 Tap 逐个像素地传输到采集卡。像素可以从这些 Tap 并行传输。 在 Camera Link Base 配置中,每个时钟周期传输的 Tap 数量为 1 到 3 个,在 Medium 配置中为 3 或 4 个,而在 Full 配置中为 8 或 10 个。Tap 的几何排列取决于传感器型号。 根据此顺序,需要对采集图像中的像素进行重新排序,以获得符合实际的图像。 为了描述相机的 Tap 几何配置,采用了一种命名约定
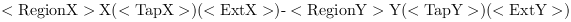
。其中 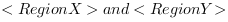 是水平和垂直方向上的 Tap 数量。从 Tap 同时传输的 X 和 Y 方向上的连续像素数量为
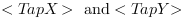 .
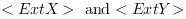 可以命名为“E”、“M”或“R”。“E”表示每个 Tap 的读出从像素行/列的两端开始。
“M”表示像素提取从行中间开始。“R”表示像素提取从每个 Tap 的右侧开始。在表 26
中列出了宽度为“w”且高度为“h”的图像在特定 Tap 几何形状下的水平和垂直像素位置。
| Tap Geometry | X 起始 | X 结束 | X 步长 | Y 起始 | Y 结束 | Y 步长 | |
|---|---|---|---|---|---|---|---|
| 2X-1Y | Tap 1 | 1 | w/2 | 1 | 1 | h | 1 |
| Tap 2 | w/2+1 | w | 1 | 1 | h | 1 | |
| 2XE-1Y | Tap 1 | 1 | w/2 | 1 | 1 | h | 1 |
| Tap 2 | w | w/2+1 | 1 | 1 | h | 1 | |
| 1X-2Y | Tap 1 | 1 | w | 1 | 1 | h/2 | 1 |
| Tap 2 | 1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2Y | Tap 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| Tap 2 | w/2+1 | w | 1 | 1 | h/2 | 1 | |
| Tap 3 | 1 | w/2 | 1 | h/2+1 | h | 1 | |
| Tap 4 | w/2+1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2YE | Tap 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| Tap 2 | w/2+1 | w | 1 | 1 | h/2 | 1 | |
| Tap 3 | 1 | w/2 | 1 | h | h/2+1 | 1 | |
| Tap 4 | w/2+1 | w | 1 | h | h/2+1 | 1 | |
| 8X-1Y | Tap 1 | 1 | w/8 | 1 | 1 | h | 1 |
| Tap 2 | w/8+1 | 1/4 w | 1 | 1 | h | 1 | |
| Tap 3 | 1/4 w +1 | 3/8 w | 1 | 1 | h | 1 | |
| Tap 4 | 3/8 w +1 | 1/2 w | 1 | 1 | h | 1 | |
| Tap 5 | 1/2 w +1 | 5/8 w | 1 | 1 | h | 1 | |
| Tap 6 | 5/8 w +1 | 3/4 w | 1 | 1 | h | 1 | |
| Tap 7 | 3/4 w +1 | 7/8 w | 1 | 1 | h | 1 | |
| Tap 8 | 7/8 w +1 | w | 1 | 1 | h | 1 | |
| 10X-1Y | Tap 1 | 1 | w/10 | 1 | 1 | h | 1 |
| Tap 2 | w/10+1 | 1/5 w | 1 | 1 | h | 1 | |
| Tap 3 | 1/5 w +1 | 3/10 w | 1 | 1 | h | 1 | |
| Tap 4 | 3/10 w +1 | 2/5 w | 1 | 1 | h | 1 | |
| Tap 5 | 2/5 w +1 | 1/2 w | 1 | 1 | h | 1 | |
| Tap 6 | 1/2 w +1 | 3/5 w | 1 | 1 | h | 1 | |
| Tap 7 | 3/5 w +1 | 7/10 w | 1 | 1 | h | 1 | |
| Tap 8 | 7/10 w +1 | 4/5 | 1 | 1 | h | 1 | |
| Tap 9 | 4/5 w +1 | 9/10 | 1 | 1 | h | 1 | |
| Tap 10 | 9/10 w +1 | w | 1 | 1 | h | 1 |
表 26. Tap 几何形状示例
上述 tap 几何结构修改方案的排序在七个不同的 Visual Applets 设计中实现。这些设计可作为图像处理设计的一部分使用。 有关 tap 几何结构排序的仿真与测试,您可以在 \examples\Processing\Geometry\TapGeometrySorting\TestImages 下找到示例图像。 不同的设计采用不同的实现算法,以便在实现的复杂度和资源效率之间找到最佳平衡。在水平方向上实现 tap 几何结构排序的最简单方法体现在设计“TapSorting_2X_1Y.va”和“TapSorting_2XE_1Y.va”中。 您可以在图 341 中查看“TapSorting_2XE_1Y.va”的基本设计结构。
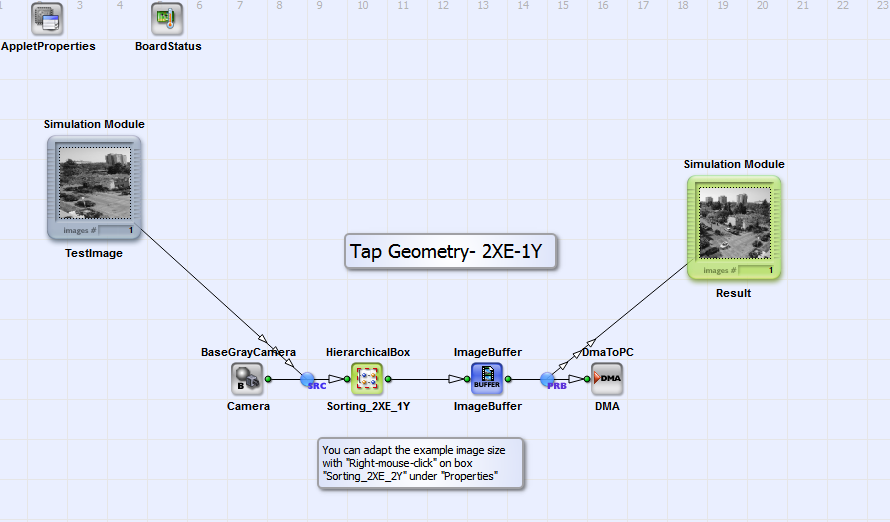
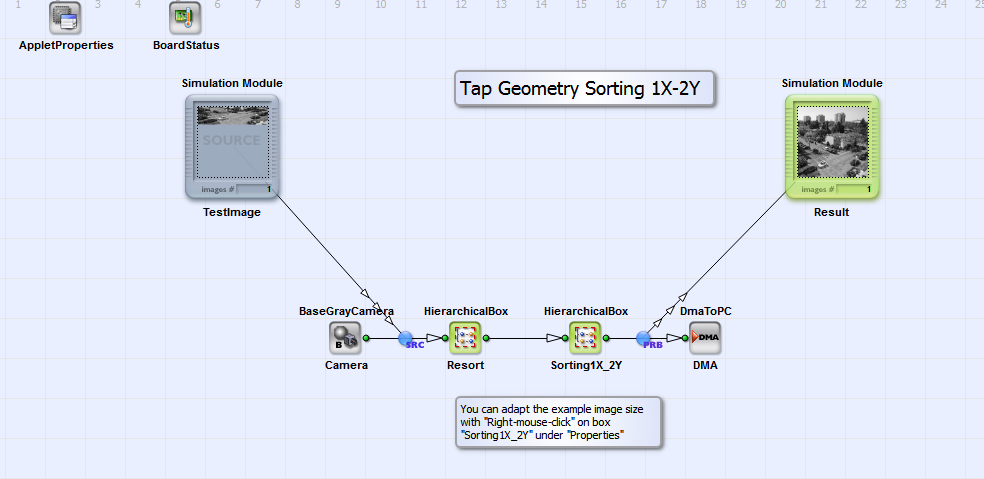
来自采用 Camera Link Base 配置的黑白相机的水平方向两个 tap(“2X”)的像素被分为两个分支。Tap 2 的像素使用算子 LineMemory 在 HierarchicalBox MirroredLine 中进行水平方向镜像。然后,这两个 tap 的像素逐行插入到一个新图像中。接着,将两个连续的行组合为一个更大的行。 该图像即为具有正确 tap 几何结构的输出图像:由于镜像原因,Tap 1 的像素位于结果图像的左半部分,而 Tap 2 的像素则以相反顺序位于右半部分。 “TapSorting_2X_1Y.va”的设计结构和算法与“TapSorting_2XE_1Y.va”类似,但没有对 Tap 2 的像素进行镜像。 设计“Tap_Sorting_1X_2Y.va”、“TapSorting_2X_2Y.va”和“TapSorting_2X_2YE.va”在水平方向有一个或两个 tap(“1X”或“2X”),在垂直方向有两个 tap(“2Y”和“2YE”)。在此处,最高效的 tap 排序方式是使用算子 FrameBufferRandomRead。您可以在图 342 中查看“TapSorting_2X_2Y.va”的基本设计结构。“TapSorting_1X_2Y.va”和“TapSorting_2X_2YE.va”的设计结构与此相同。
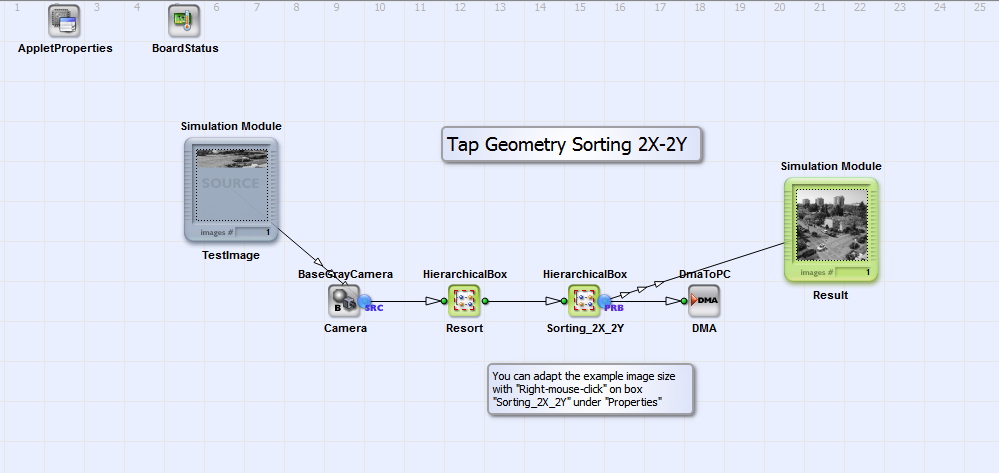
从 Camera Link Base 配置相机传输的像素在其顺序上会在 HierarchicalBox Resort 中重新排列。在此,同一 tap 的四个像素合并为一个像素。Tap 1 到 Tap 2(“TapSorting_1X_2Y.va”)或 Tap 4(“TapSorting_2X_2Y.va”和“TapSorting_2X_2YE.va”)并行合并。通过算子 FrameBufferRandomRead 以及随后的像素深度重新解释(算子 CastParallel),相机 tap 的像素被正确放置在结果图像中。FrameBufferRandomRead 的正确地址输入在 box Address 中实现。在此,不同设计的具体细节取决于所使用的 tap 几何结构,但遵循相同的原理。在图 343 中,您可以查看针对设计“TapSorting_2X_2Y.va”的地址生成过程。
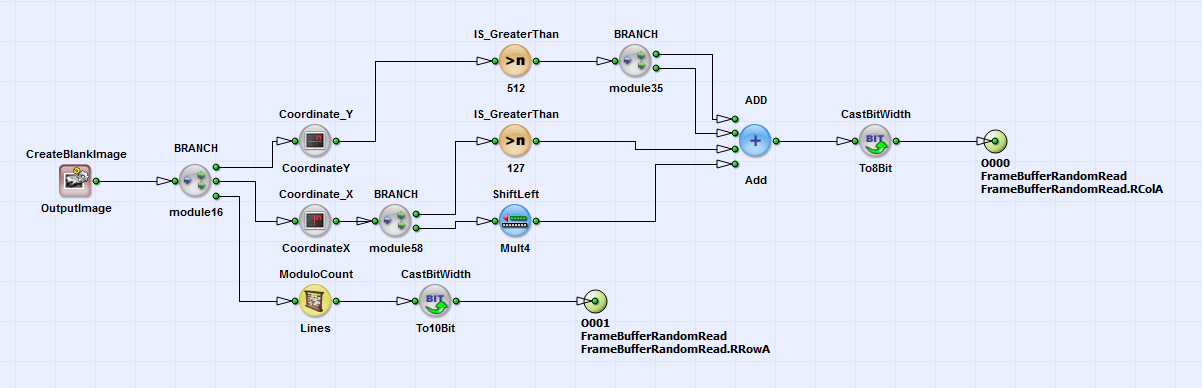
通过运算符 CoordinateX、CoordinateY、ModuloCount 和 IS_GreaterThan,可以评估输出图像中每个像素对应于输入图像中的相应位置。
对于设计“TapSorting_8X_1Y.va”和“TapSorting_10X_1Y.va”中“8X-1Y”和“10X-1Y”多路输出(tap)几何结构的排序,使用了运算符 LineMemory。您可以在图 344 中查看“TapSorting_8X_1Y.va”的基本设计结构。“TapSorting_10X_1Y.va”的设计结构与此相同。
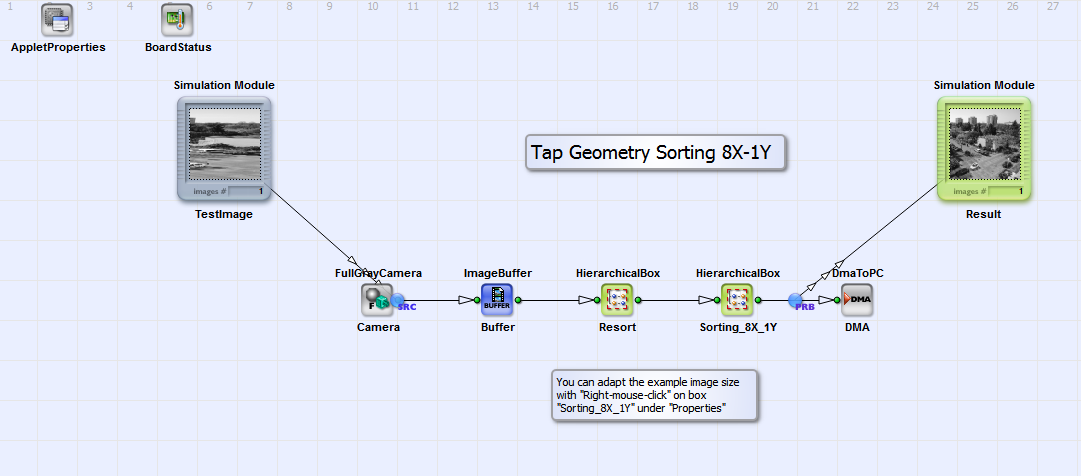
八个或十个水平多路输出(tap)的像素在 HierarchicalBox Resort 中重新排列。同一多路输出的八个像素各自合并为一个位深度为 64 bit 的像素。这八个或十个多路输出并行合并。随后,在 HierachicalBox Sorting8X1Y 中计算每个输出像素在输入图像中的正确地址(参见图 345)。
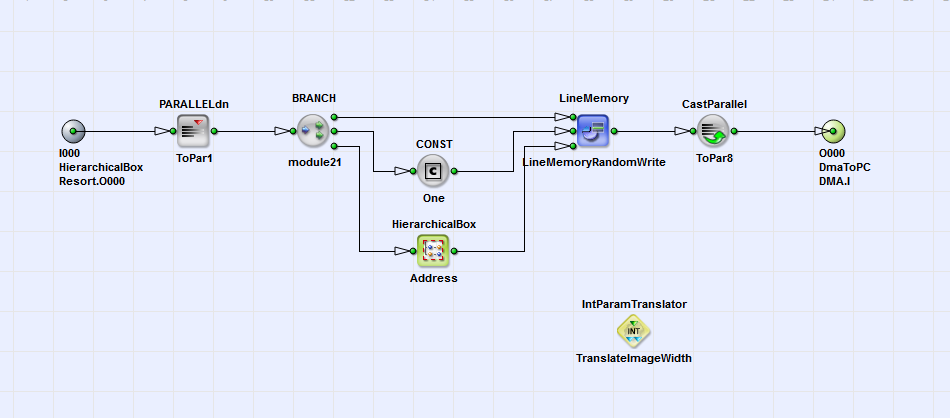
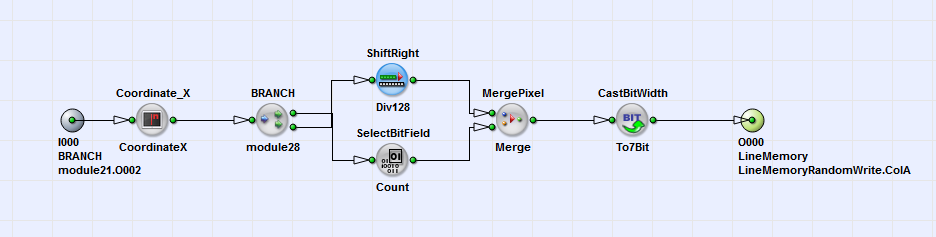
您可以在图 346 中查看框 Address 的地址生成。
 上一页

